

Jul 24, 2026
CAZN Connectors Agricultura Inteligente: Tecnologia Capacitando um Novo Capítulo na Agricultura Moderna
Da navegação autônoma e localização da colheita ao reconhecimento visual, detecção de maturidade baseada em IA, posicionamento do braço robótico, preensão flexível, coleta sem danos e transporte autônomo, os robôs de colheita de frutas e vegetais exigem um sistema operacional completo de circuito fechado. Estas máquinas devem operar continuamente em pomares abertos e estufas úmidas, onde poeira, orvalho, suco de fruta, vibração e terreno irregular criam condições exigentes para conexões elétricas. Os conectores circulares industriais CAZN fornecem soluções de interconexão de energia e sinal altamente confiáveis em todo o sistema robótico de colheita, ajudando a garantir uma operação estável e contínua em ambientes agrícolas exigentes.

Um robô de colheita de pomar depende da operação coordenada entre vários subsistemas, e cada estágio depende de conectores e interfaces elétricas confiáveis.
A unidade de navegação e posicionamento do chassi precisa receber sinais em tempo real de GNSS, LiDAR, IMU, codificadores e sensores para evitar obstáculos. EtherCAT é usado para controle de movimento em tempo real de volantes servo. Os conectores circulares CAZN M12 cobrem múltiplas configurações de codificação, incluindo codificação A, D, X e L. Conectores com código A são usados para interruptores de proximidade e sinais de sensores analógicos ou digitais; Os conectores codificados D suportam comunicações Ethernet industriais EtherCAT; Os conectores codificados em L lidam com energia de alta corrente para sistemas servo de chassi. Os conectores circulares em miniatura M8 podem ser usados para sensores infravermelhos compactos e fotoelétricos para evitar obstáculos. O travamento roscado e a proteção IP67 ajudam a manter conexões seguras sob lama, respingos de água e vibração contínua.
Subsistema de navegação e posicionamento do chassi
Componentes: Volantes/motores de acionamento, codificadores de roda, LiDAR, IMU, posicionamento GNSS, sensores para evitar obstáculos, controlador de chassi
Conectores circulares M12 — interface primária
Codificado M12 A: interruptores de proximidade, IMU, codificadores e vários sinais de sensores digitais/analógicos
M12 com codificação D/X: Ethernet industrial como EtherCAT e PROFINET para comunicações servo do chassi em tempo real
M12 com codificação L: Fonte de alimentação de alta corrente para servomotores de chassi
Conectores circulares M8: sensores fotoelétricos e infravermelhos compactos para evitar obstáculos, ocupando pouco espaço e proteção IP67
Interfaces de comunicação elétrica: EtherCAT, Modbus-RTU, barramento CAN (CANopen) e circuitos de segurança de parada de emergência
Interfaces de alimentação: circuitos de alimentação de 24 V CC; aplicações de alta potência podem usar conectores M12 ou M16 com classificação de potência, enquanto as portas de carregamento geralmente usam conectores de aviação à prova d'água de alta corrente

A detecção de visão e o reconhecimento de IA funcionam como os “olhos e o cérebro” de um robô de colheita. Câmeras de profundidade RGB-D, câmeras de fim de braço e iluminação auxiliar capturam continuamente imagens do pomar para reconhecimento de frutas e avaliação de maturidade baseada em IA. Os conectores CAZN M12 com código X suportam aplicações GigE Vision enquanto permitem transmissão de imagem Gigabit e fornecimento de energia PoE. Sua blindagem de 360° ajuda a suprimir a interferência eletromagnética gerada pelos motores do chassi, mantendo a transmissão de imagem estável e reduzindo o risco de erros de reconhecimento de frutas causados por distorção de sinal.
Subsistema de detecção de visão
Função: reconhecimento visual de corte e detecção de maturidade baseada em IA
Componentes: câmeras RGB, câmeras de profundidade RGB-D, câmeras de visão global/end-of-arm, placas de aquisição de imagem e iluminação
Conectores
M12 X-coded: câmeras industriais GigE usando o protocolo GigE Vision para transmissão de imagem e fornecimento de energia PoE
Conectores USB 3.0 à prova d'água: interfaces de montagem em placa ou tipo cabo para câmeras compactas de profundidade
M8: Sinais de disparo para iluminação auxiliar
Interfaces elétricas: GigE Vision, USB 3.0, PoE Ethernet e sinais de E/S de disparo de câmera

Durante o movimento do braço robótico, servojuntas, sensores de força e codificadores formam um sistema de controle de movimento em circuito fechado que requer comunicação de baixa latência e fornecimento de energia confiável. Os conectores EtherCAT com código D CAZN M12 suportam controle multieixo sincronizado, enquanto os conectores com código A coletam sinais de feedback de força conjunta. Os conectores de alimentação M16 fornecem energia de alta corrente para sistemas servo. Interfaces de segurança de canal duplo podem ser usadas em circuitos de parada de emergência para atender aos requisitos de segurança do equipamento e manter a operação precisa do braço robótico.
Controle de movimento do braço robótico
Função: Posicionamento e aproximação do braço robótico
Componentes: Braço robótico colaborativo de seis eixos, servomotores, codificadores conjuntos, sensores de força
EtherCAT com código D M12: comunicação de barramento servo em tempo real
M12 com codificação A: feedback do sensor de controle de força e codificador de junta
Conectores de alimentação M12/M16 de alta corrente: Fonte de alimentação do servo motor
Circuito de segurança: Interface de sinal de parada de emergência de canal duplo através de um circuito de relé de segurança
Protocolo de comunicação: EtherCAT é amplamente utilizado para comunicação em circuito fechado de baixa latência entre o braço robótico e o controlador principal

O efetor final interage diretamente com a fruta e é uma das partes mais exigentes do robô. Garras flexíveis, mecanismos de corte, sensores de pressão e câmeras de extremidade de braço em miniatura devem operar em espaços limitados enquanto são expostos a orvalho, suco de frutas e poeira. Os conectores circulares miniatura CAZN M5 e os conectores compactos M8 fornecem um formato pequeno adequado para espaços confinados de efetores finais. Soluções SMD montadas em placa também estão disponíveis para layouts compactos. Os conectores híbridos eletropneumáticos podem integrar a transmissão de sinais elétricos e a tubulação pneumática em uma única conexão, suportando operações flexíveis de preensão e corte e, ao mesmo tempo, permitindo feedback estável para uma colheita sem danos.
Ferramentas de fim de braço
Função: Agarrar/cortar flexível, colheita sem danos e coleta de frutas
Componentes: Garras flexíveis, lâminas de corte pneumáticas, cabeçotes de colheita por sucção, sensores de pressão, câmeras em miniatura no final do braço
O efetor final é altamente exposto ao orvalho, suco de frutas e poeira e, portanto, requer um alto nível de proteção.
Conectores M8: Sensores de efeito final em miniatura, sensores de filme de pressão e pequenos sinais de disparo de E/S
Codificação M12 A: Servo da pinça e sinais da válvula solenóide pneumática
Integração pneumática: Conectores híbridos eletrico-pneumáticos combinando conexões elétricas e tubos pneumáticos
Interfaces: E/S digitais e sinais analógicos de feedback de pressão; alguns efetores finais compactos podem usar conectores circulares em miniatura M5 para aplicações de montagem em placa com espaço limitado
Sistema de Transferência e Coleta
As correias transportadoras, mecanismos de elevação, sensores de posicionamento de caixas de frutas e atuadores de descarga usados para transferência e coleta de frutas podem usar conectores codificados CAZN M8/M12 A para sinais de posicionamento fotoelétricos e controle de atuadores. Essas interfaces suportam transferência e coleta automatizada de frutas. O controlador principal e o sistema de gerenciamento de energia BMS da bateria de lítio podem usar conectores de energia de alta corrente CAZN M23 para a entrada de energia principal, juntamente com interfaces USB e Ethernet à prova d'água para comissionamento e manutenção em campo.
Sistema de Transferência e Coleta
Componentes: Correias transportadoras, mecanismos de elevação, sensores de posicionamento de fruteiras, atuadores de descarga
Codificação M8/M12 A: Sensores de posicionamento fotoelétricos e interruptores de proximidade
Conectores de alimentação M12: Fonte de alimentação do motor do transportador
Controle: Modbus ou barramento CAN para controle do mecanismo
Controlador principal e gerenciamento de energia
Para uma operação contínua de longa duração, os robôs agrícolas requerem conexões estáveis no controlador principal, sistema de gerenciamento de bateria, placa de distribuição de energia e módulos DC-DC.
As interfaces de comunicação incluem EtherCAT, CAN e RS485 (Modbus-RTU).
Conectores de alimentação
Bateria de lítio BMS: conectores de aviação à prova d'água de alta corrente, como M23
Ramos internos de baixa tensão: conectores M12 com codificação L para distribuição de energia de 24 V
Interfaces de comissionamento: Conectores USB e Ethernet à prova d'água para manutenção em campo e solução de problemas
Aplicações típicas de robôs de colheita
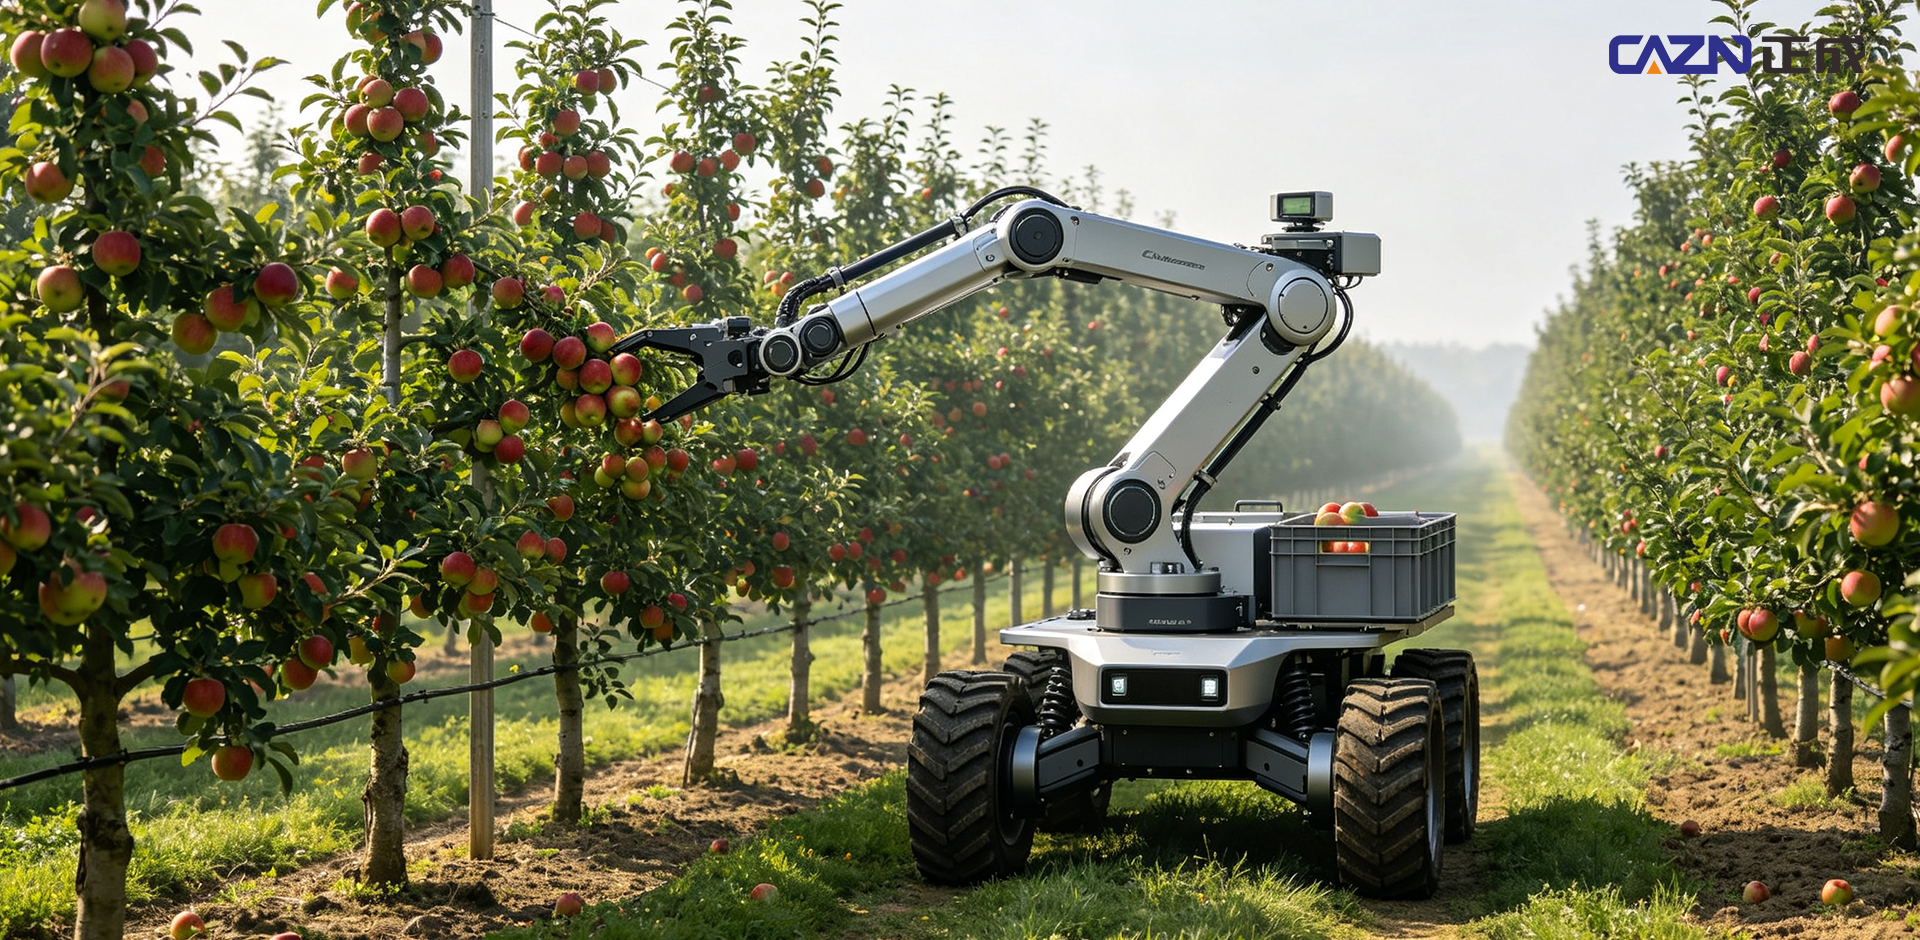
Caso 1: Apple colhendo “robôs gêmeos” em Huangling, Shaanxi
Aplicação: Um pomar de macieiras anãs padronizado de 500 mu usando robôs de colheita, robôs de transporte e robôs de inspeção para operações coordenadas e um fluxo de trabalho completo em circuito fechado.
Processo operacional: Navegação autônoma do chassi → LiDAR e reconhecimento de maturidade da maçã baseado em visão → posicionamento do braço robótico multieixo → pega e colheita flexíveis → coleta e transporte automático de caixas de frutas.
Desafios do equipamento: As condições do pomar ao ar livre expõem o equipamento à lama, água, vibração e forte luz solar. As comunicações EtherCAT, a transmissão de imagens de câmeras industriais e as linhas de energia servo podem ser afetadas pela interferência eletromagnética dos motores. Vários subsistemas, incluindo chassi, braços robóticos e efetores finais, também exigem vários conectores circulares de alta proteção.
Requisitos de interconexão: conectores de comunicação EtherCAT M12 com código D, conectores de visão GigE M12 com código X, conectores de servo alimentação M12 com código L e conectores M8 para sensores de efeito final.
A vibração do pomar, o orvalho, a poeira e a água são inevitáveis. Os conectores circulares CAZN M12 combinam proteção IP67 e blindagem de 360° para suportar comunicações estáveis em aplicações multirobôs, ajudando a reduzir interrupções de comunicação e erros de reconhecimento durante operações contínuas de colheita de maçãs.
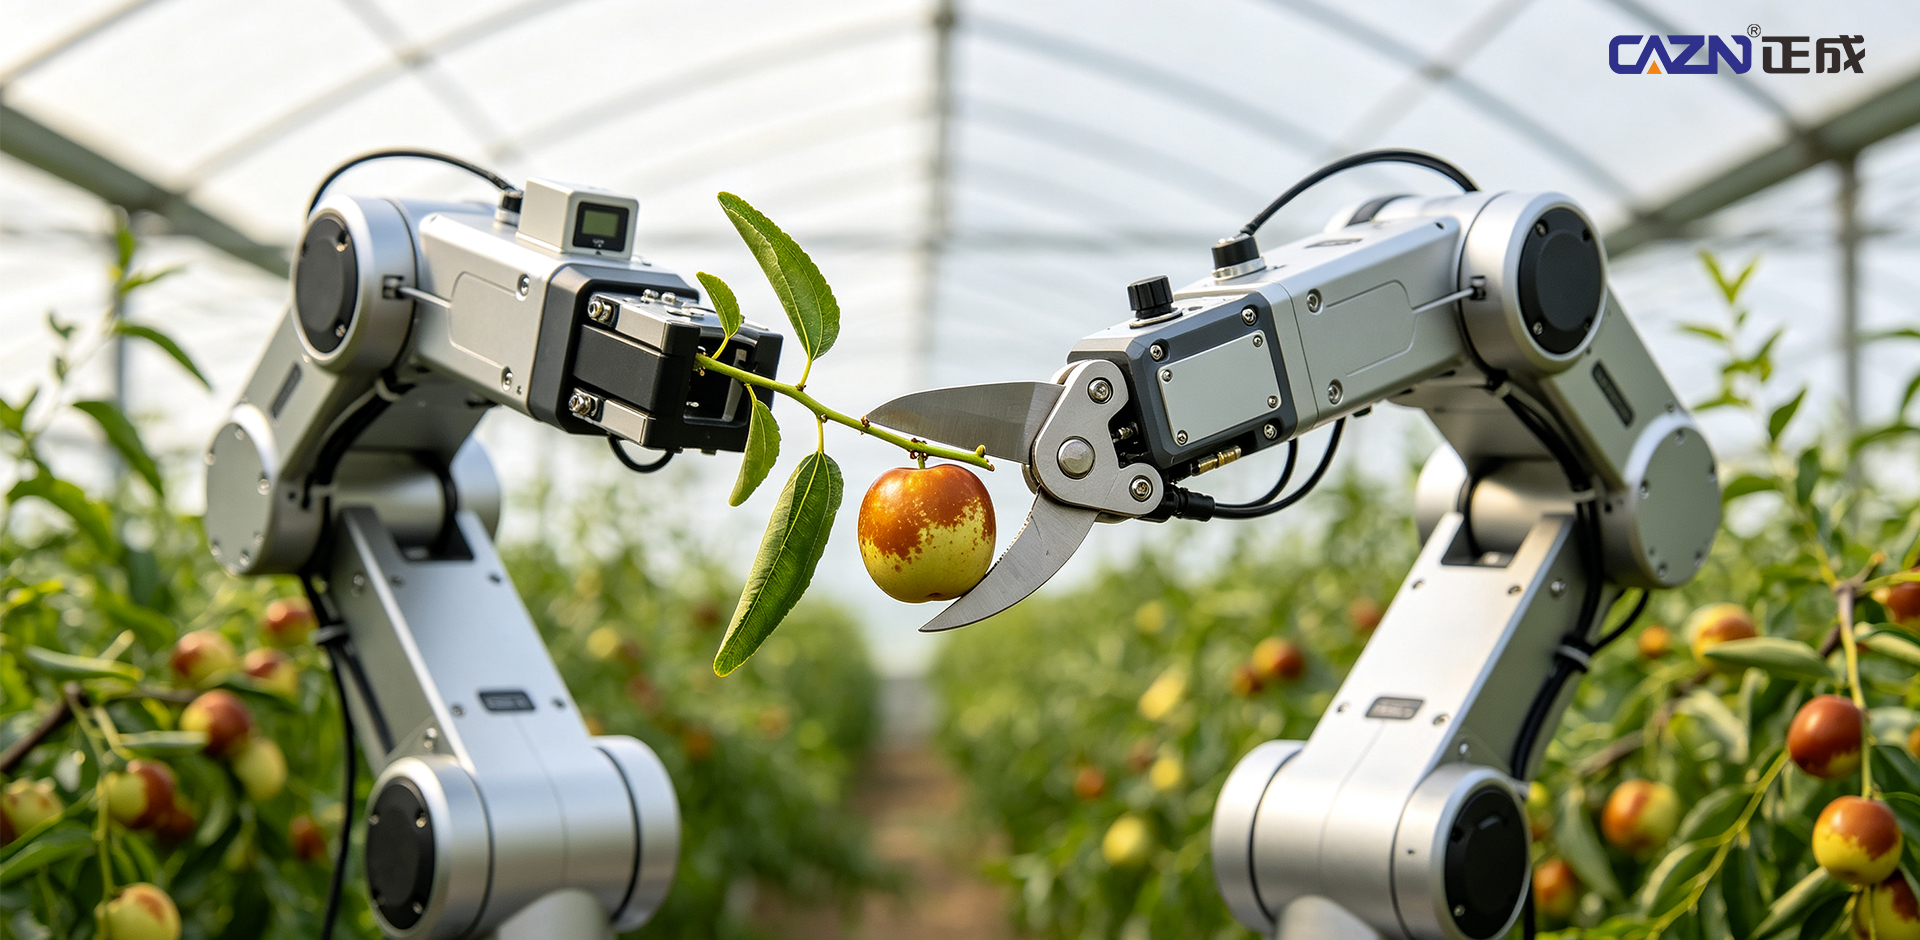
Caso 2: Robô de colheita de jujuba de inverno de braço duplo em Dali, Shaanxi
Aplicação: Cultivo de jujuba de inverno em fileiras de estufa com espaçamento limitado. Dois braços robóticos operam em paralelo para colheita e classificação, apoiando a operação de vários robôs.
Processo operacional: O chassi de direção nas quatro rodas se move lateralmente através de estreitas fileiras de estufas → A visão de IA identifica a maturidade da jujuba de inverno → braços robóticos duplos colhem simultaneamente → garras flexíveis colhem frutas enquanto a classificação é realizada → coleta automática.
Desafios do equipamento: Alta umidade e respingos de suco de frutas são comuns em estufas. Os efetores finais têm espaço de instalação extremamente limitado e exigem vários sensores de pressão em miniatura e câmeras de fim de braço.
Requisitos de interconexão: Conectores circulares miniatura M5 e conectores M8 para sensores de efeito final, com conectores M12 codificados A para sinais de feedback de pressão.
Em terminais de estufa confinados, os conectores circulares em miniatura CAZN M5 e M8 fornecem soluções compactas e suportam configurações de montagem em placa SMD. Seu design de travamento roscado e proteção contra umidade e suco de frutas ajudam a manter os sinais do sensor estáveis para uma colheita flexível e sem danos.
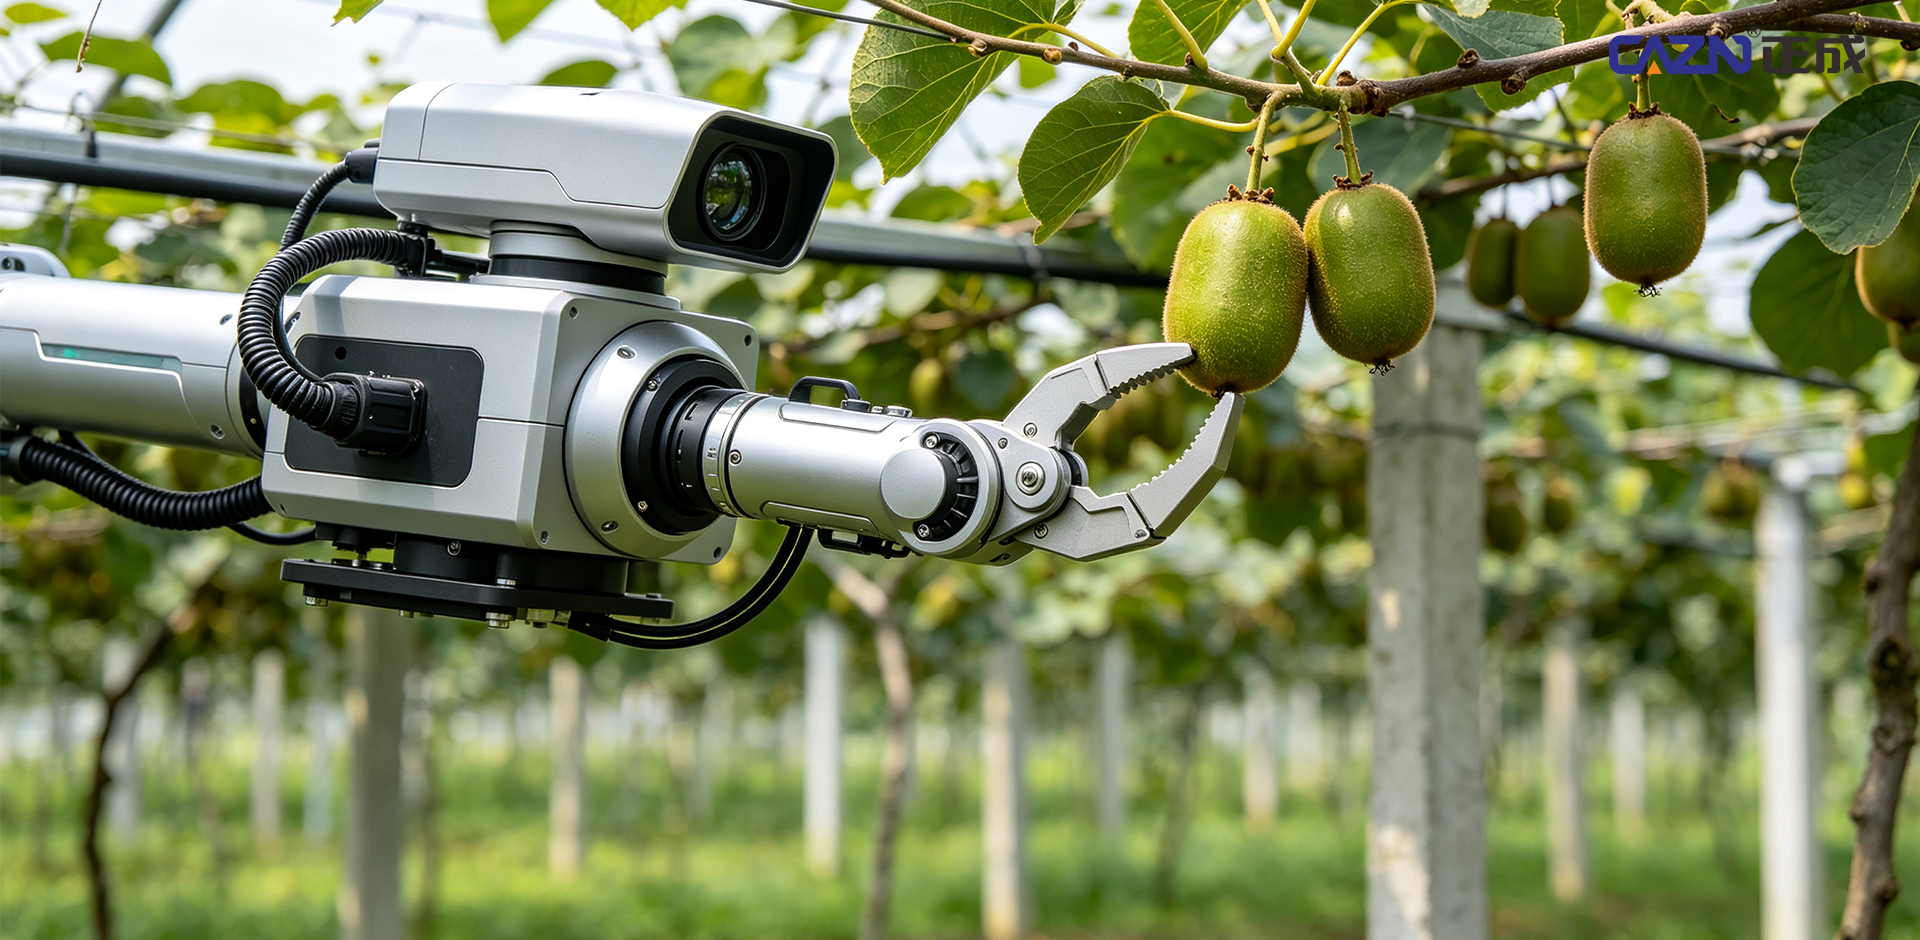
Caso 3: Fazenda Inteligente de Kiwis em Fenghuang, Hunan
Aplicação: Mais de 20.000 mu de pomares de kiwis cultivados em treliças, com um sistema de cultivo não tripulado que abrange inspeção, colheita, transporte e classificação de frutas.
Processo operacional: Um chassi de navegação autônomo se move sob a treliça → sistemas de visão identificam frutas → braços robóticos com vários graus de liberdade cortam caules de frutas → frutas colhidas são automaticamente transferidas para caixas de coleta → robôs de transporte entregam as frutas para a instalação de triagem.
Desafios do equipamento: Os pomares ao ar livre permanecem úmidos por longos períodos. Trepadeiras e folhagens podem obstruir o equipamento, enquanto a vibração contínua pode afetar as comunicações do barramento e os sinais dos sensores.
Requisitos de interconexão: conectores M12 com codificação A/D e conectores M16 para circuitos de potência.
Caso 4: Protótipo de colheita de uva para vinho em Xinjiang
Aplicação: Uma plataforma de colheita sobre esteiras opera em vinhedos de treliça em campo aberto. Braços robóticos cortam os caules das uvas, enquanto um sistema de sucção de ar transfere as uvas para recipientes de coleta.
Desafios operacionais: Altos níveis de poeira no campo e grandes diferenças de temperatura exigem navegação confiável do chassi e controle coordenado do sistema de colheita. Os links de comunicação devem permanecer estáveis sob condições externas exigentes.

Caso 5: Robô de colheita de tomate de braço duplo na Universidade Agrícola de Nanjing
Aplicação: Um robô colhedor de braço duplo opera em uma estufa de vários vãos para cultivo de tomate. Efetores finais de sucção a vácuo são usados para colheita, com um tempo relatado de colheita de fruta única de 5,2 segundos e uma taxa geral de aproximadamente 16–18 tomates por minuto.
Desafios do equipamento: A alta umidade do efeito estufa, a iluminação auxiliar e as câmeras de profundidade criam condições elétricas complexas. A transmissão de imagens PoE pode ser afetada por interferência eletromagnética de servomotores.
Requisitos de interconexão: conectores de visão GigE M12 com código X e conectores M8 para sinais de disparo de iluminação.

Caso 1: Robô de colheita de maçãs com vários braços FFRobotics, Israel
Aplicação: Pomares de macieiras anãs padronizados em forma de V na Europa e América do Norte, com 12 conjuntos de braços robóticos operando em paralelo para colheita comercial de frutas em grande escala.
Características técnicas: Vários braços robóticos operam através de comunicação EtherCAT sincronizada, com numerosos servomotores e sensores de força efetores finais que suportam operação externa de longa duração.
Desafio de interconexão: Vários braços operando simultaneamente podem aumentar a interferência eletromagnética, criando requisitos para conectores altamente blindados e resistentes a vibrações.
Caso 2: Robotics Plus Kiwifruit Harvesting Robot, Nova Zelândia
Aplicação: Pomares de kiwis cultivados em treliça, onde quatro braços robóticos trabalham em paralelo para identificar kiwis maduros, realizar uma pega flexível e coletar e transportar automaticamente os frutos colhidos.
Características técnicas: O controle distribuído de vários braços requer vários sensores nas articulações do braço robótico e nos efetores finais.
Caso 3: Robô Agrobot para Colheita de Morango, Espanha
Aplicação: Cultivo elevado de morango em estufa com até 24 braços robóticos operando em paralelo. A colheita flexível é usada para reduzir danos à superfície macia do morango.
Desafio de interconexão: O espaço extremamente limitado do efetor final e um grande número de sensores de pressão e câmeras em miniatura criam demanda por conectores compactos M8/M5.
Caso 4: Abundant Robotics Vacuum Apple Harvesting Robot, Estados Unidos
Aplicação: Pomares de maçã anã usando um efetor final de colheita à base de vácuo. Os testes de campo em pomares comerciais envolveram sistemas de chassis móveis trabalhando em conjunto com cabeçotes de colheita a vácuo.
Características técnicas: A plataforma móvel integrada e o sistema de colheita a vácuo contam com numerosos componentes servo e de visão, criando requisitos exigentes para a estabilidade da comunicação.

Desde a colheita de jujuba de inverno em estufas domésticas e pomares de maçã em campo aberto até operações de kiwis e pomares padronizados de maçã e morango no exterior, a comercialização de robôs de colheita depende de uma interconexão confiável entre navegação de chassi, detecção de visão, braços robóticos multieixos e efetores finais flexíveis. Alta umidade, poeira, vibração, exposição a sucos de frutas, interferência eletromagnética de motores e outras condições agrícolas impõem requisitos exigentes à proteção de conectores, blindagem, resistência ambiental e miniaturização.
A CAZN oferece uma linha completa de conectores circulares industriais M5, M8, M12, M16 e M23, cobrindo comunicação industrial EtherCAT, transmissão de visão GigE, fornecimento de energia servo e sinais de sensores de efeito final em miniatura. Este portfólio de produtos fornece uma solução abrangente de interconexão para robôs de colheita de frutas e vegetais, apoiando os fabricantes de robótica agrícola desde o desenvolvimento de protótipos e testes de campo até a implantação comercial em larga escala.
Política de Privacidade


